Cesium 实现点聚合点击扩散效果
在 Cesium 三维地图应用中,当需要展示大量点位数据时,点聚合(Point Clustering)是一种常用的可视化优化技术。然而,聚合后的点位如何高效地展示和交互,成为了一个关键问题。本文将介绍一种简洁而实用的解决方案:点击聚合点后,相机自动飞行并放大到合适的高度,实现聚合点的”扩散”效果,让用户可以清晰查看聚合点包含的所有单独点位。
问题背景
在处理大规模点位数据时,点聚合技术可以有效减少渲染压力,提升应用性能。但这带来了新的交互挑战:
Cesium 实现点聚合点击扩散效果
在 Cesium 三维地图应用中,当需要展示大量点位数据时,点聚合(Point Clustering)是一种常用的可视化优化技术。然而,聚合后的点位如何高效地展示和交互,成为了一个关键问题。本文将介绍一种简洁而实用的解决方案:点击聚合点后,相机自动飞行并放大到合适的高度,实现聚合点的”扩散”效果,让用户可以清晰查看聚合点包含的所有单独点位。
在处理大规模点位数据时,点聚合技术可以有效减少渲染压力,提升应用性能。但这带来了新的交互挑战:
Cesium 团队很早就已经在 3DTiles1.1 上实现了 3DGS 加载,只是因为这个 KHR_gaussian_splatting 还没有正式成为标准的扩展,一直在一个独立的分支当中(基于 Cesium 的 splat-shader 分支版本的原生渲染。目前 Cesium 针对 3D 高斯泼溅的开发放在了 splat-shader 这个分支版本,想尝鲜的用户可以直接下载这个分支版本,这个版本的案例集合中也自带了一个3d 高斯泼溅渲染的 demo,但是场景规模还比较小。)
加载 3DGS 步骤
1.下载 cesium splat-shader 分支,然后源码编译,npm run build 生成一个可用的包
2.splat 高斯数据转成 3dtiles 可以用 GISBox 或者 Cesiumlab
3.用这个分支生成的包加载这个 3dtiles
在 Cesium 中实现逼真的积雪效果:基于法线的着色器技术
在三维可视化应用中,积雪效果是增强场景真实感和季节变化的重要元素。特别是在城市规划、景观设计和数字孪生等领域,逼真的积雪效果可以大大提升用户体验。本文将深入探讨如何使用基于法线的着色器技术在 Cesium 中实现高质量的积雪效果,并解析其背后的图形学原理。
在现实世界中,雪的积累有其特定规律:
在 Cesium 开发中,有时我们需要自定义图形来满足特定的可视化需求。本文将介绍如何通过继承 Cesium 的 Primitive 类来实现自定义三角形绘制,并深入解析 WebGL 底层实现原理。
Cesium 提供了丰富的可视化组件,但有些特殊场景下需要我们直接操作 WebGL 来实现定制化的图形渲染。自定义 Primitive 允许我们直接使用 WebGL 着色器程序来控制顶点数据和渲染流程。
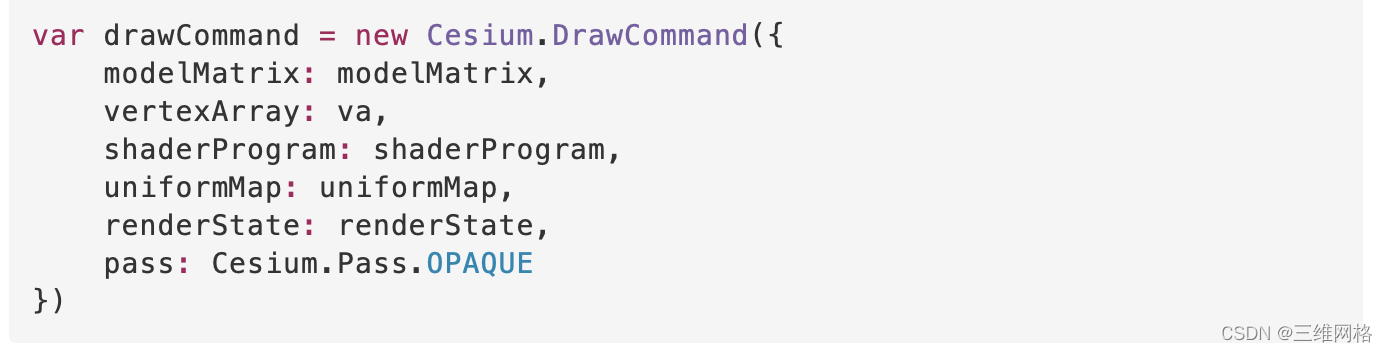
DrawCommand 是 Cesium 渲染器的核心类,常用的接口 Entity、Primitive、Cesium3DTileSet,以及地形和影像的渲染等等,底层都是一个个 DrawCommand 完成的。在进行扩展开发、视觉特效提升、性能优化、渲染到纹理(RTT),甚至基于 Cesium 封装自己的开发框架,定义独家数据格式等等,都需要开发人员对 DrawCommand 熟练掌握。而这部分接口,Cesium 官方文档没有公开,网上的相关资料也比较少,学习起来比较困难,所以接下来我们用几期文章,由浅入深,实用为主,力求全面地介绍 DrawCommand 及相关类的运用。
修改 WebMapServiceImageryProvider.js 文件
增加以下代码
1 | this._capabilitiesRes = getCapabilities(options.url, parameters.layers, parameters.crs); |
Cesium 优化:高效加载 10 万点位的实现方案
在 WebGIS 应用开发中,大量点位标记的高效渲染一直是一个挑战。特别是在 Cesium 这样的三维地图引擎中,当需要同时展示上万甚至十万级别的点位标记时,性能问题尤为突出。本文将分享一种在 Cesium 中高效加载和渲染 10 万级点位的实现方案,重点关注 BillboardCollection 的优化配置。
在实际业务中,我们经常需要在地图上展示大量的点位标记,例如:
在开发 Cesium 三维应用时,相机控制是用户交互体验的核心部分。有时我们需要限制用户的视角范围,比如在展示特定区域时防止用户迷失方向,或者在虚拟导览中保持合理的观察视角。本文将详细介绍如何在 Cesium 中实现相机约束,限制用户可以浏览的角度、高度和区域范围。
在三维 GIS 应用中,相机约束有多种实用场景:
在 Cesium 应用开发中,获取相机位置是一个非常常见的需求,无论是用于保存当前视图状态、实现自定义导航控制,还是进行位置计算。然而,在 Cesium 的不同显示模式(2D、3D、Columbus View)下,获取相机位置的方法存在一些差异。本文将重点介绍在 2D 模式下如何正确获取相机位置,以及相关坐标系的转换。
在深入讨论之前,我们需要先了解 Cesium 中的两种主要坐标系统:
cesium 开了 clampGround 会出现拾取失误,点击这个面高亮,别的面会高亮
上边还有个模型
解决办法