Three.js 如何旋转和推拉关节
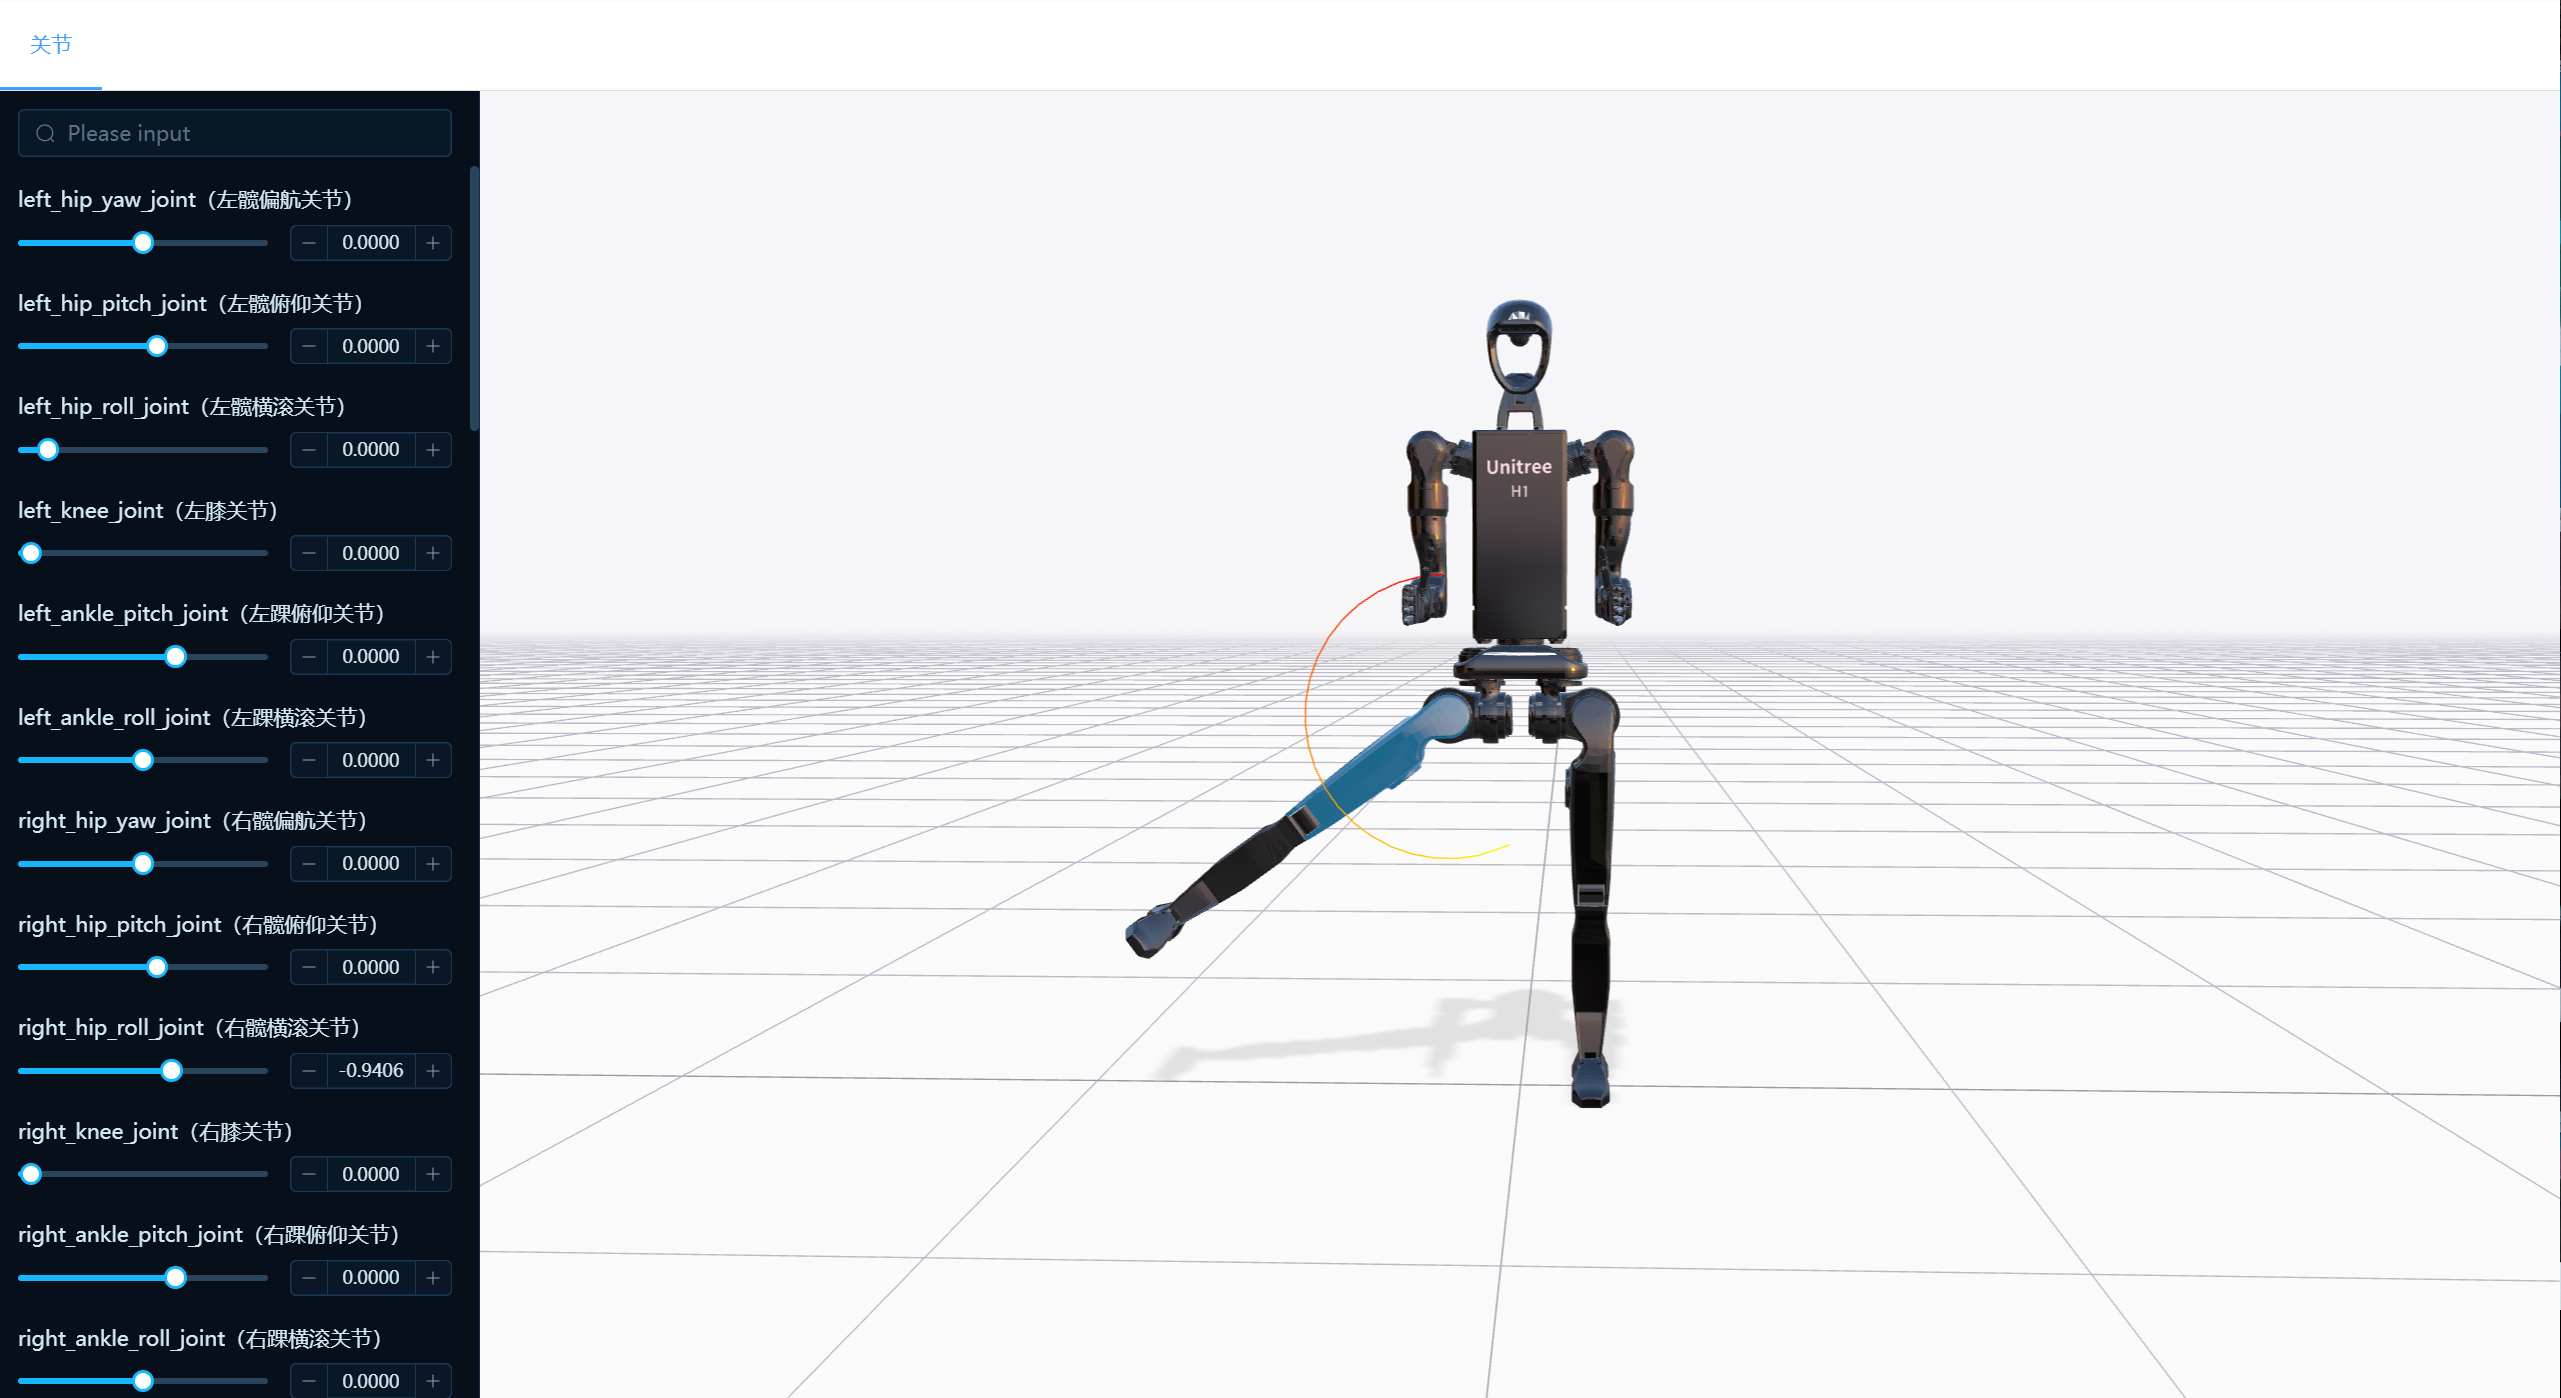
机器人模型加载进来之后,下一步是让它动。这篇不讲 URDF 怎么解析,只讲一件事:手上有一个关节角度、或者一段推拉距离,怎么在 Three.js 里让对应那截模型动起来。
1. 动的是关节那一层
上一篇把 <joint> 和 <link> 交替挂成了一条链:pelvis → left_hip_yaw_joint → left_hip_yaw_link → left_hip_pitch_joint → …。所以最后整个机器人就形成了一棵 Three.js 的场景树。
这样做的好处是:后面只要改变某一个 joint 的 position 或 quaternion,它下面的 link 和后续 joint 都会利用 Three.js 的父子矩阵自动跟着变化,不需要自己重新递归算整条机械臂的世界矩阵。
要动的只有 joint 节点,连杆和几何体都不用碰。剩下的内容就是一件事:给关节节点算出正确的 quaternion(旋转)或 position(推拉)。
2. 关节只有两种动法
不管关节叫什么名字,动起来只有两种:
| 动法 | 要改的属性 |
|---|---|
| 旋转:绕一根轴转一个角度 | quaternion |
| 推拉:沿一根轴移动一段距离 | position |
至于是哪一种,由 URDF 里的 <joint type="..."> 决定:
<joint type="..."> |
动法 | 这个数是什么 |
|---|---|---|
revolute |
绕轴转,有角度范围 | 弧度 |
continuous |
绕轴转,没有范围 | 弧度 |
prismatic |
沿轴移动,有距离范围 | 米 |
fixed |
不动 | — |
轴来自 <joint> 里的 <axis xyz="...">,范围来自 <limit lower="..." upper="...">。
两个容易踩的地方:
一、角度是弧度,不是度。 URDF 里写 <limit lower="-3.14" upper="2.5">,这个 -3.14 是 π 的近似值,不是 180。代码里要写 Math.PI / 2,不要写 90。
二、值是绝对位置。 传 0 是回到加载时的姿态,传 0.5 是绕轴 0.5 弧度 —— 和之前传过什么无关,也不需要自己在当前值上做加减。这一条决定了后面整套代码长什么样,理由放在第 5 节。
下面两节分别讲这两种改法。
3. 旋转关节:setFromAxisAngle + premultiply
先看最直接的那一行
绕某个轴转 n 弧度,对应到 Three.js 就是给节点设一个新的 quaternion:
1 | joint.quaternion.setFromAxisAngle(axis, n) |
axis 是 <axis xyz="..."> 里那个方向,n 是弧度。setFromAxisAngle 返回的是 this,所以可以接着链式调用。
但这一行不够。 它把 quaternion 整个覆盖掉,相当于认为”关节在零位时朝向是没转过的”。实际上很多关节的 <origin rpy> 不是零:
1 | <joint name="left_hip_pitch_joint" type="revolute"> |
这个关节的零位 roll 是 90°,本身就是带朝向的。直接覆盖,安装朝向就丢了,后面无论怎么转都是歪的。
完整写法
1 | joint.quaternion.setFromAxisAngle(axis, n).premultiply(origQuaternion) |
origQuaternion 是关节零位时的朝向,加载时先存一份:
1 | joint.userData.origQuaternion = joint.quaternion.clone() |
premultiply 是左乘
Quaternion 上有两个长得很像的方法:
| 方法 | 等价于 | 乘在哪边 |
|---|---|---|
multiply(q) |
this = this × q |
右乘 |
premultiply(q) |
this = q × this |
左乘 |
四元数乘法不满足交换律,a × b 和 b × a 是两个完全不同的姿态。所以上面那行算出来的是:
1 | R(origin.rpy) × R(axis, n) |
也就是「先绕 axis 转 n,再套上零位的安装朝向」。这正是 URDF 规定的关节变换。
为什么必须左乘:旋转发生在哪个坐标系
R(a) × R(b) 作用到一个向量上是先 b 后 a。所以 R(axis, n) 作用在最内层的坐标系 —— 关节自己的坐标系。
而 URDF 里 <axis xyz> 的定义恰好就是”关节坐标系下的方向”。两个对上了,axis 才会按你写的方向转。
反过来写:
1 | R(axis, n) × R(origin.rpy) ← 错 |
R(axis, n) 就跑到父坐标系里去了,轴的方向跟着变。拿上面那个 left_hip_pitch_joint 算一遍:<origin rpy> 的 roll 是 90°,<axis xyz="0 1 0"> 在关节坐标系里指的是 Y;叠上 90° 的安装朝向后,在父坐标系里这个轴指向 Z。左乘得到的正是绕 Z 转,右乘会变成绕父坐标系的 Y 转 —— 差 90°。
<origin rpy>全是零的关节看不出区别。 那类关节的origQuaternion是单位四元数,单位 × R = R × 单位,两种写法结果一模一样。所以这个错误只在部分关节上现形。
另一种等价写法
1 | const delta = new Quaternion().setFromAxisAngle(axis, n) |
先把零位朝向 copy 回去,再在右边乘上关节转角。得到的还是 R(origin.rpy) × R(axis, n)。
两种写法只差中间结果放在哪:一个是先覆盖 quaternion 再左乘,另一个是放在独立的 delta 上再右乘。选前者是因为 setFromAxisAngle 本来就要写一次 quaternion,少一次赋值。
改完 quaternion,rotation 会自动同步
quaternion 和 rotation 是同一个旋转的两种表示,写其中一个,另一个自动更新,不用手动对齐。
顺带一提,quaternion 不是 Group 才有的属性,所有 Object3D(Mesh、Camera、Scene)都有。
4. 推拉关节:改 position 之前先把轴转过来
最直接的那一行
沿关节轴平移 n 米:
1 | joint.position.copy(origPosition) |
结构和旋转一样:先回到零位,再走 n。但这里有一处不一样,也是推拉最容易写错的地方。
position 和 axis 不在同一个坐标系
position是节点相对父节点的位置<axis xyz>是关节坐标系下的方向
两者中间差了一个 <origin rpy>。所以要把轴先转过去:
1 | // 实际项目里 _tempAxis 是模块级常量,避免每帧堆分配 |
applyQuaternion(q) 表示用四元数 q 旋转这个向量(原地修改)。joint.quaternion 此刻正是零位朝向,所以:
1 | _tempAxis = R(origin.rpy) · axis |
这就是 axis 在父坐标系里的方向,再拿去平移就对了。
为什么旋转关节不需要这一步
对照一下两个分支改的属性:
| 要改的属性 | 属性表达在 | <axis> 表达在 |
要不要先转轴 |
|---|---|---|---|
quaternion |
关节坐标系 | 关节坐标系 | 不用 |
position |
父坐标系 | 关节坐标系 | 要 |
旋转那支改的是 quaternion,axis 和它本来就在同一层坐标系,所以 setFromAxisAngle 直接吃 axis 就行。推拉那支改的是 position,跨了一层,必须先转。
addScaledVector:沿某个方向走一段
1 | addScaledVector(v, s) // this = this + v × s |
展开就是三个分量各加一遍:
1 | this.x += v.x * s |
所以 position.addScaledVector(_tempAxis, n) 读作「从当前位置出发,沿 _tempAxis 方向走 n 米」。
它是原地修改,不产生临时对象 —— 比 position.add(_tempAxis.clone().multiplyScalar(n)) 少一次 clone() 的堆分配。一帧里几十个关节都要走一遍,能省则省。
5. 每次都从零位重算,不累加
把两个分支放一起看:
1 | // 推拉 |
两边都是 「零位 + 当前值」,不是「当前位置 + 增量」。origPosition / origQuaternion 是加载时从 <origin> 存下来的底稿。
为什么不在当前位置上再转个 delta?两个原因:
一、误差累积。 每一次浮点乘法都会留下舍入误差,累加写法让这些误差一直留在 quaternion 里。滑条来回拖几十次之后,传 0 未必回得到加载时那个姿态,而且偏多少完全不可预测。
二、不支持跳转。 动画数据是逐帧给的,播放器随时可能从第 10 帧跳到第 500 帧。累加写法必须把中间每一帧都算过一遍;从零位重算不需要知道历史。
这也解释了为什么 n 可以随便给大 —— 传 10 弧度就是绕轴 10 弧度,和之前转过什么毫无关系。
6. 轴的方向就是正负号
h1_2.urdf 里 <axis> 的取值分布:
1 | 19 个 <axis xyz="0 0 1"/> |
注意 0 0 -1 和 0 0 1 数量相当。同样的正数 n,轴写成 0 0 -1 的关节转向完全相反。
所以某个关节转反了,第一个该看的是 <axis xyz> 的符号,而不是去怀疑四元数算错了。
<origin xyz> 里的平移也一样 —— left_hip_yaw_joint 的 xyz="0 0.0875 -0.1632",z 是负的,它描述的是零位在哪,不是往哪个方向运动。
上面统计里还省了一行 <axis xyz="0 0 0"/>。零向量定不出旋转轴,setFromAxisAngle 拿到它会算出无效四元数 —— 这是模型数据的问题,不是代码的问题。
7. 完整的一次调用
1 | // 关节名的索引在加载时就建好了 |
robot.userData.jointMap 是 Map<关节名, 关节节点>,robot.setJointValue(name, n) 做的就是查这张表再调 setValue。
参考
- Three.js
Quaternion(setFromAxisAngle/multiply/premultiply):https://threejs.org/docs/#api/en/math/Quaternion - Three.js
Vector3.addScaledVector:https://threejs.org/docs/#api/en/math/Vector3 - Three.js
Object3D(quaternion与matrixWorld):https://threejs.org/docs/#api/en/core/Object3D - URDF XML 规范中
<joint>的axis、origin、limit:https://wiki.ros.org/urdf/XML/joint - 上一篇:Three.js 如何解析 URDF 机器人模型 —— https://wywzixin.github.io/threejs/urdf-parsing/
- 下一篇:Three.js 如何用鼠标拖动关节 —— https://wywzixin.github.io/threejs/urdf-joint-drag/
Three.js 如何旋转和推拉关节